

Bestuivingsrobot kan hommels vervangen in tomatenkas
Zeker in de donkere wintermaanden kan in een belichte tomatenteelt het gebruik van een bestuivingsrobot tot zo’n 12 procent aan energiebesparing opleveren. Dit blijkt uit onderzoek dat afgelopen jaar is uitgevoerd bij Delphy Improvement Centre in Bleiswijk.
© Delphy
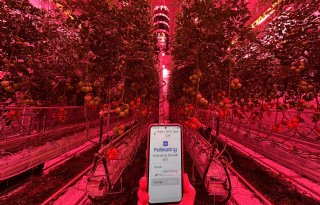
Een belangrijke conclusie is dat de robot in een gesloten tomatenkas met ledbelichting net zo goed kan bestuiven als hommels. Eric Poot, teamleider onderzoek bij Delphy Improvement Centre, gaf vorige week een toelichting op het onderzoek tijdens de bijeenkomst LED Tomaat in het Zuid-Hollandse De Lier. Glastuinbouw Nederland hield deze in het kader van het programma Kas als Energiebron.
Doel van het onderzoek was om bij donker weer te kunnen anticiperen op bevliegingsproblemen met hommels in de kassen, liet de Delphy-teamleider weten. Hommels zijn actief bij natuurlijk licht. ‘Er is gekeken naar de energiebesparing en de mogelijkheid om flexibeler te kunnen belichten, omdat in de winterperiode de schermen dankzij de bestuivingsrobot langer dicht kunnen blijven.’
Camera’s
De bestuivingsrobot heeft van de Israëlische fabrikant Arugga AI Farming als naam Polly+ meegekregen. De werking is gebaseerd op detectie van bloemen in het tomatengewas met camera’s, waarbij de robot vervolgens met een puls een luchtstoot afgeeft om de bloemen in beweging te krijgen. Daarbij komt stuifmeel vrij en dat moet zorgen voor een succesvolle bestuiving. Polly rijdt relatief vlot langs het tomatengewas. ‘De robot heeft op vier niveaus camera’s om alle bloemen in het bovenste deel van het gewas te kunnen bestuiven’, zegt Poot.
In het onderzoek, dat afgelopen winter is uitgevoerd, is mechanisch bestuiven met de robot vergeleken met een referentieobject waarbij hommels zorgen voor de bestuiving en een energiezuinig object waarbij met de inzet van de bestuivingsrobot ook de schermdoeken overdag dicht bleven. ‘Normaal moeten de schermdoeken overdag enige tijd open, zodat de hommels zich kunnen oriënteren. Maar dat is hier achterwege gelaten’, legt Poot uit. Delphy heeft er in de proef voor gekozen om de robot in de eerste periode van de teelt zes keer per week in te zetten. Later is dat teruggeschroefd naar vier keer per week.
Kwaliteit van stuifmeel
Over de frequentie zegt Poot dat het belangrijk is dat de bestuiving plaatsvindt binnen drie dagen na het opengaan van de bloemen. Voor het resultaat is het gunstig als de relatieve luchtvochtigheid in de kas lager is dan 80 procent. De kwaliteit van het stuifmeel is dan beter.
Uit de onderzoeksresultaten blijkt dat de opbrengsten van de tomaten en de vruchtmaat tussen de objecten nauwelijks verschillen. Dat rechtvaardigt volgens Poot de conclusie dat de robot de tomaten net zo goed bestuift als hommels. ‘Belangrijk voordeel is de energiebesparing van 12 procent, omdat de schermen meer gesloten blijven’, stelt de Delphy-teamleider. ‘Een ander voordeel is de ruimere periode om te kunnen bestuiven.’
Drie robots per hectare
Delphy stelt dat de elektrisch aangedreven bestuivingsrobot, zoals die is gebruikt in het onderzoek, voldoende bedrijfszeker is. Teamleider Eric Poot gaat ervan uit dat ongeveer drie robots per hectare nodig zijn als dagelijks wordt bestoven. Bij een lagere frequentie zijn waarschijnlijk twee robots per hectare voldoende. In hun aanbevelingen stellen de onderzoekers van Delphy dat de bloemdetectie door de bestuivingsrobot nog ruimte biedt voor verbetering en kan worden geoptimaliseerd. ‘Als het aantal gemiste bloemen beperkt blijft, hoeft de robot minder vaak in actie te komen’, verklaart Poot.
Lees ook
Glastuinbouw zoekt groei in robots en data
30-09-2026

Selectierobot groeit naar menselijk niveau
12-09-2026

Laatste nieuws
Bestuivingsrobot kan hommels vervangen in tomatenkas
Vandaag, 15:30
Kalf bij de koe niet nadelig voor kalvergezondheid
Vandaag, 15:16
Structuurrijke zomerkuil past goed bij kuil eerste snede
Vandaag, 15:03
Grasland grootste groep bij N-minmetingen
Vandaag, 14:44


Nieuwste video's
Pluimveehouders staan te popelen om te investeren
Vandaag, 12:00
Natte nazomer voorkomt nieuw topjaar voor wijnbouwers
Gisteren, 12:21
Marleen in Canada: ‘Hakselvlog!’
13-10-2026
Kennispartners
Meest gelezen
Nieuw op MechanisatieMarkt.nl
-
JOHN DEERE 3046R COMPACTTREKKER OPEN STATION (HAE) #781819
Gebruikt, P.O.A.
-

Vicon Fanex 904 schudder (BRU) #778456
Gebruikt, P.O.A.
-
John Deere 6R 195 trekker (MAA) #24299
Gebruikt, P.O.A.
-

New Holland BOOMER 25
2019, P.O.A.
Vacatures
Ondernemer/ Bedrijfsleider Fruitteelt (met participatie mogelijkheid)
Landgilde - Goirle
Vakspecialist / Docent Teelt
Lentiz MBO Middelharnis - Sommelsdijk
Medewerker schadeverzekeringen
Vereinigte Hagel agrarische verzekeringsmaatschappij - Smilde, Midden-Drenthe
Directeur
BoerenNatuur Zuid-Hollandse Delta - Westmaas, Nederland
Financieel administratief medewerker agrarisch
Wageningen Universiteit/ Wageningen University - Meijel, Peel En Maas
Weer
-
Vrijdag19° / 13°50 %
-
Zaterdag14° / 7°30 %
-
Zondag13° / 6°30 %